Por Gerardo González, DIRAM
Durante décadas, la estabilidad de la red descansó en algo que casi nadie tenía que especificar: la física de los generadores síncronos. Una masa girando entrega inercia de forma natural, aporta varias veces su corriente nominal durante una falla y mantiene una tensión interna que no depende de un algoritmo. Conforme la solar, la eólica y las baterías sustituyen esa generación, lo que antes venía “gratis” ahora hay que diseñarlo, especificarlo y probarlo.
Ahí entra el Grid Forming (GFM). En México ya no es solo un tema académico: las Disposiciones de la CNE para la integración de sistemas de almacenamiento, publicadas en el DOF el 16 de abril de 2026, establecen que los sistemas basados en electrónica de potencia que inyecten a la red de transmisión o distribución deben implementar tecnología grid forming. Chile avanzó en la misma dirección con su Norma Técnica de Seguridad y Calidad de Servicio de 2026.
El problema es que “grid forming” se volvió una etiqueta de catálogo. Lo que importa para quien evalúa o integra un equipo es qué hace el convertidor con la frecuencia, la tensión y la corriente cuando la red se mueve.
Grid Following vs Grid Forming: quién sigue a quién
La mayoría de los inversores instalados hasta hoy son Grid Following (GFL). Miden la tensión de la red con un lazo de sincronización (PLL), estiman ángulo y frecuencia, y con eso inyectan una corriente controlada. Se comportan como una fuente de corriente que necesita una red que le diga dónde está.
Un convertidor Grid Forming genera su propia referencia de tensión y ángulo, y se comporta como una fuente de tensión detrás de una impedancia, parecido a una máquina síncrona. La corriente resulta de la diferencia entre su tensión interna y la de la red.
La diferencia pesa en redes débiles. Un indicador común es el SCR (Short Circuit Ratio): la potencia de cortocircuito en el punto de conexión dividida entre la potencia de la planta. Con SCR bajo, la tensión se mueve mucho con la propia inyección del inversor y un GFL puede tener problemas para sincronizarse. Un GFM suele tolerar mejor esas condiciones, aunque su desempeño depende del diseño del control y debe verificarse para el rango de SCR del proyecto.
Sugerencia de figura: circuitos equivalentes simplificados. GFL como fuente de corriente con PLL; GFM como fuente de tensión detrás de una impedancia, ambos conectados al equivalente de Thevenin de la red.
Droop: el lenguaje básico de la regulación
El droop (estatismo) permite repartir carga entre fuentes sin comunicación entre ellas. En su versión P-f, cuando la frecuencia baja, cada fuente aumenta su potencia activa en proporción:
ΔP / P_nom = −(Δf / f₀) / R
Con R = 5 % y una caída de 0.3 Hz en 60 Hz (0.5 %), la unidad aumenta su potencia en 10 % de su nominal. El equivalente para tensión es el droop Q-V: si la tensión baja, el equipo inyecta reactivos; si sube, los absorbe. Es el mismo principio que usamos desde hace años en STATCOM y SVC con regulación por pendiente.
En un GFL el droop es una función agregada al control; en muchos esquemas GFM forma parte del propio mecanismo de sincronización. Por eso dos equipos con “5 % de droop” en la hoja de datos pueden responder muy distinto en los primeros cientos de milisegundos.
Inercia virtual: H no es lo mismo que MW
Cuando se pierde un generador grande, la frecuencia cae. La velocidad inicial de esa caída, el RoCoF (Rate of Change of Frequency), depende de cuánta energía cinética hay girando en el sistema. Menos inercia, caídas más rápidas.
Un convertidor puede emular ese comportamiento. La relación idealizada es:
ΔP ≈ −(2 · H · S_base / f₀) · RoCoF
Con H = 4 s, S_base = 100 MVA y un RoCoF de −0.5 Hz/s en 60 Hz, la respuesta es del orden de 6.7 MW. Aquí aparece un error común: pedir “H = 4 s” no define nada si no se especifica la base, el RoCoF de diseño, la duración y el punto de operación previo. H es un parámetro de control; la red necesita MW en un tiempo determinado.
Algunas implementaciones GFL calculan la derivada de la frecuencia y responden a ella, con el retardo y la sensibilidad al ruido que eso implica. En un GFM la respuesta surge de forma inherente: al moverse el ángulo de la red, la diferencia con el ángulo interno produce potencia de inmediato. Y aunque la energía involucrada es pequeña (6.7 MW durante un segundo son menos de 2 kWh), la potencia no lo es: se necesita margen de corriente y un lado de CD capaz de entregarla en ese instante.
FFR: rápida, pero no instantánea
La FFR (Fast Frequency Response) suele confundirse con la inercia virtual. Ambas ayudan a contener la caída de frecuencia, pero funcionan distinto:
| Customer | Qué lo activa | Escala de tiempo típica | Qué lo limita |
| Inercia (real o virtual) | Cambio de ángulo o RoCoF | Primeros cientos de milisegundos | Corriente del convertidor, potencia en CD |
| FFR | Umbral o desviación de frecuencia | Fracciones de segundo a pocos segundos | Margen de potencia activa, estado de carga |
| Regulación primaria (droop) | Desviación de frecuencia | Segundos a decenas de segundos | Reserva de potencia y energía |
Un BESS puede aportar las tres, pero solo si al momento del evento tiene margen de potencia y un estado de carga adecuado. Un sistema descargando al 100 % de su potencia no tiene hacia dónde crecer.
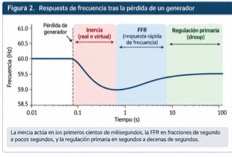
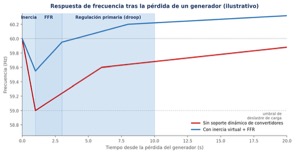
Figura 2. Respuesta de frecuencia tras la pérdida de un generador, con y sin soporte dinámico de convertidores (curvas ilustrativas).
Sugerencia de figura: curva de frecuencia tras la pérdida de un generador, señalando dónde actúan la inercia, la FFR y la regulación primaria.
Ride-through y corriente de falla: donde la física pone el límite
Un generador síncrono aporta varias veces su corriente nominal durante una falla. Un convertidor no: sus semiconductores tienen límites térmicos estrictos, y en muchos diseños la corriente disponible queda en el orden de su nominal o ligeramente por encima, durante un tiempo que depende de cada plataforma.
Esto afecta a las protecciones, diseñadas para corrientes de falla altas y para una forma de onda que en un convertidor depende del control, no de su impedancia física. También obliga a limitar la corriente en el GFM: al comportarse como fuente de tensión, intentaría entregar una corriente muy alta ante una falla cercana, y mientras el control la limita, el equipo deja temporalmente de comportarse como fuente de tensión ideal. Cómo sale de esa limitación al liberarse la falla es uno de los puntos más delicados del diseño.
Además, el equipo debe cumplir el ride-through (FRT): permanecer conectado durante huecos y sobretensiones definidos por el código de red, aportar corriente reactiva durante el evento y recuperar su potencia activa después. Las fallas asimétricas y los saltos de fase merecen revisión aparte, porque ahí más difieren las implementaciones.
La corriente es un recurso compartido
En nuestra experiencia evaluando este tipo de sistemas, este es el punto que más se pasa por alto. Potencia activa, reactiva, respuesta inercial y soporte en falla salen de la misma corriente:
S = √(P² + Q²) e I ≈ S / V
Un convertidor de 100 MVA despachando 80 MW tiene 60 Mvar disponibles a tensión nominal. Si la tensión cae a 0.8 pu con la corriente en su límite, la potencia aparente disponible baja a 80 MVA: para sostener los 80 MW no queda margen para reactivos. Qué función cede lo decide la lógica de prioridad de corriente.
[Sugerencia de figura: curva de capacidad P-Q de un convertidor a 1.0 pu y a 0.8 pu de tensión con el mismo límite de corriente.]